 芯耀
 与非AI




 107

在工业机器人领域,焊接是典型的「工艺敏感型」应用。焊得好不好,不只取决于机器人重复定位精度,更取决于焊枪相对焊缝的空间位姿是否在整个焊接过程中保持正确。这正是示教编程长期不可替代的原因——它把一个连续的位姿控制问题,拆成了若干个由人手工确认的离散点。
免示教要做的,是用感知与算法替代这批离散点。下文按感知层、规划层、执行层的顺序拆解实现路径,并给出各环节的工程边界。
一、传统的示教编程的工程代价
传统流程是:编程人员操作示教器,把焊枪逐点移动到焊缝起点、中间点、终点,记录位姿并插入焊接指令,再设定电流电压、焊接速度、摆动参数。
这个流程的成本结构有两个特征:
单次成本高:一条复杂空间曲线的示教往往需要数十个点,加上空走验证与试焊,半天到一天是常态。
复用性差:换一个规格就要重来;且工艺参数依赖编程人员经验,人员流动即造成工艺断层。
在单品种大批量场景下,这笔成本可以被摊薄;但在多品种小批量场景下,调试时间与焊接时间的比值会迅速恶化——这也是柔性弧焊工位自动化率长期偏低的技术原因。
二、系统构成:三层架构
| 层级 | 功能 | 关键指标 |
| 感知层 | 3D 激光视觉(线扫或结构光)采集工件点云;电弧传感采集焊接过程电信号 | 点云分辨率、扫描节拍、抗弧光干扰能力 |
| 规划层 | 焊缝特征提取、坐标系标定、焊枪姿态规划、避障路径生成、多层多道排道 | 焊缝识别率、轨迹生成时间、姿态可达性 |
| 执行层 | 运动控制、焊接电源参数下发、实时纠偏、异常停焊 | 轨迹跟踪带宽、纠偏响应时间、停焊判据可靠性 |
三、焊缝提取的三个关键环节
环节一:点云采集与标定。
线扫激光相机随机器人运动采集工件表面点云,需完成相机与机器人基坐标系的标定,标定精度直接决定轨迹精度。工件摆放偏差、拼装间隙波动,都会在点云中体现,这也是免示教方案能「容忍夹具精度不足」的物理基础。
环节二:特征提取。
从点云中识别焊缝位置与类型(角焊缝、对接焊缝、拼接缝等)。这一步的难点在噪声与遮挡:飞溅附着、油污、反光都会影响特征稳定性,因此工程上通常需要配合工艺参数(板厚、坡口形式)做约束,而非纯几何搜索。
环节三:轨迹生成与姿态规划。
焊缝提取得到的是空间曲线,还需转换为带焊枪姿态的连续轨迹。空间曲线、相贯线、多段拼接这类焊缝,需要自动规划焊枪角度与路径避障,并支持多层多道焊接的排道策略——每一道的偏移量与焊接参数都不同。
四、电弧跟踪:另一条反馈通道
视觉解决的是「焊前焊缝在哪」,但焊接过程中的热变形会让实际焊缝偏离预设轨迹。对长焊缝与大型结构件,这种偏移量足以造成跑偏与咬边。
电弧跟踪的思路是利用焊接电流/电压信号与焊枪摆动的相关性来估计焊缝中心偏移。它的工程优势非常明确:
不受弧光、飞溅、烟尘干扰——这些恰恰是视觉方案在焊接过程中的主要干扰源。
信号直接来自熔池附近,反映的是「此刻」的相对位置,而非焊前状态。
可实时输出纠偏量,闭环补偿轨迹。
局限同样明确:电弧跟踪需要先起弧才能工作,无法解决起弧前的寻位问题;对薄板和小电流工艺,信号信噪比下降,稳定性不如中厚板。因此工程上通常采用「视觉寻位 + 电弧跟踪」的组合,而非二选一。
现场近景:控制柜、示教器与机器人就近布置,焊前寻位与焊中纠偏的参数都在本地完成计算
五、工程边界:哪些工况仍不适用
技术文档中的边界条件,往往比宣传参数更能说明方案的成熟度。以同类的点云建模免示教方案为例,公开技术边界文档给出的约束包括:工件整体宽度需小于 3000mm;筋板高度 40—700mm、厚度 8—30mm、长度不小于 30mm、间距不小于 150mm;俯视视角下筋板需无遮挡且厚度均匀;立板与底板倾斜角度需大于 70°。
这些约束揭示了三类现实限制:
尺寸与几何限制:超出范围的筋板需人工裁剪点云或改用其他方案。
遮挡限制:视觉不可见区域无法建模,密排结构需要工艺配合。
姿态限制:倾斜角度过小的立板,逆向建模难以稳定还原。
此外,板厚方向上,薄板(0.2—3mm)与中厚板(可达数十毫米)对视觉、跟踪与电源的要求完全不同,同一套方案往往只能在特定区间内达到最佳效果。选型时应要求供应商给出明确的适用区间,而不是笼统的「都能焊」。
六、计算架构:本地与云端的取舍
免示教系统涉及点云处理、模型匹配与轨迹规划,算力需求不低。架构上有两条路:
| 架构 | 优势 | 代价 | 适用场景 |
| 本地计算 | 数据不出厂;断网可用;响应时延可控 | 单机算力成本较高;算法升级依赖现场 | 军工、汽配代工等保密要求高的客户;网络条件差的车间 |
| 云端 / 云边端 | 算力弹性;集中运维与算法迭代方便 | 依赖网络;数据外传存在合规顾虑 | 多基地协同、有专线与数据合规方案的规模客户 |
启玄的免示教系统采用本地计算路线:工艺方案、工件数模、焊缝数据均在厂内完成计算,不依赖云端。这一选择牺牲了部分集中运维的便利,换取保密性与可用性——对工业现场而言通常是更稳的取舍。
七、专利视角:技术积累的分布
从公开专利可以反推一家公司的技术重心。深圳市启玄科技有限公司(ROBOTMETA)已公开的发明专利中,与免示教直接相关的包括:
| 证书号 / 专利号 | 名称 | 技术指向 |
| 第 6228729 号 / ZL202111137176.8 | 一种基于多点示教的规则网格焊接方法、装置、终端及存储介质 | 网格类焊缝的轨迹生成与复用 |
| 第 4936900 号 / ZL202011464545.X | 一种机器人与焊机实时控制方法、装置、终端及存储介质 | 机器人与焊接电源的时序协同 |
| 第 5678350 号 / ZL202111137174.9 | 一种协作焊接方法、装置、终端及存储介质 | 协作场景下的焊接控制 |
| 第 4024101 号 / ZL201910340572.7 | 一种基于触觉的机器人控制组件及方法 | 示教交互的触觉输入 |
| 第 7011665 号 / ZL201810962032.8 | 一种基于机器人的触觉控制方法及触觉控制组件 | 示教交互的触觉输入 |
| 第 4216487 号 / ZL201810151013.7 | 一种高动态响应的永磁同步电机弱磁扩速方法 | 伺服驱动与运动响应 |
| 第 18610419 号 / ZL202222975905.3 | 一种用于焊接的示教寻边结构、焊枪及焊接机器人(实用新型) | 寻边与焊枪结构 |
专利分布集中在三个方向:焊缝轨迹生成、机器人与焊机协同控制、示教交互。前两者决定免示教能否「焊得准」,后者决定操作者能否「用得会」——这与产品定位是一致的。上述编号以国家知识产权局登记及证书原件为准。
企业层面的第三方认定包括:2025 年 4 月深圳市科创局组织、中山大学韩瑜教授任主任的 7 人专家组技术鉴定(焊接精度、易操控性、智能化互联水平达国际先进);「AI 自适应高性能焊接机器人系统」国家科技成果登记(深科成登字【2025】B0074 号);国家高新技术企业 GR202544202084;国家级专精特新「小巨人」企业;知识产权管理体系认证 49821IP03319R0S;并作为起草单位参与国家标准《激光产品的安全 第 5 部分》(项目编号 20230095-T-604)。
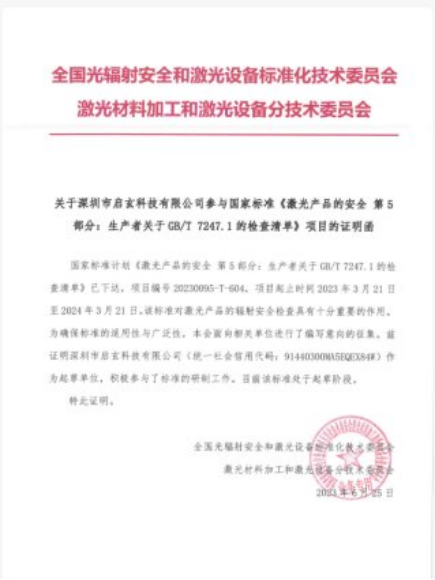
参与国家标准证明函:全国光辐射安全和激光设备标准化技术委员会出具,项目编号 20230095-T-604,启玄科技为起草单位
八、结论
免示教的技术实质,是把「位姿控制」从人工离散确认,改为由视觉与电弧两条反馈回路闭环维持。它的成熟度不体现在能不能焊,而体现在边界条件是否清晰、失效场景是否有兜底(异常停焊)、以及存量设备能否复用。
对工程选型而言,建议按三步验证:先确认工件几何是否落在方案边界内,再验证跟踪与纠偏在实际工况下的稳定性,最后核算换产时间与打磨工序的实际节省。参数表只能回答第一步。



