 芯耀
 与非AI




 23

智能跳绳在使用过程中,可能出现漏计、误计、高速跳绳丢脉冲、续航短等问题。除了主控程序和结构设计,霍尔传感器的选型也会影响计数表现。
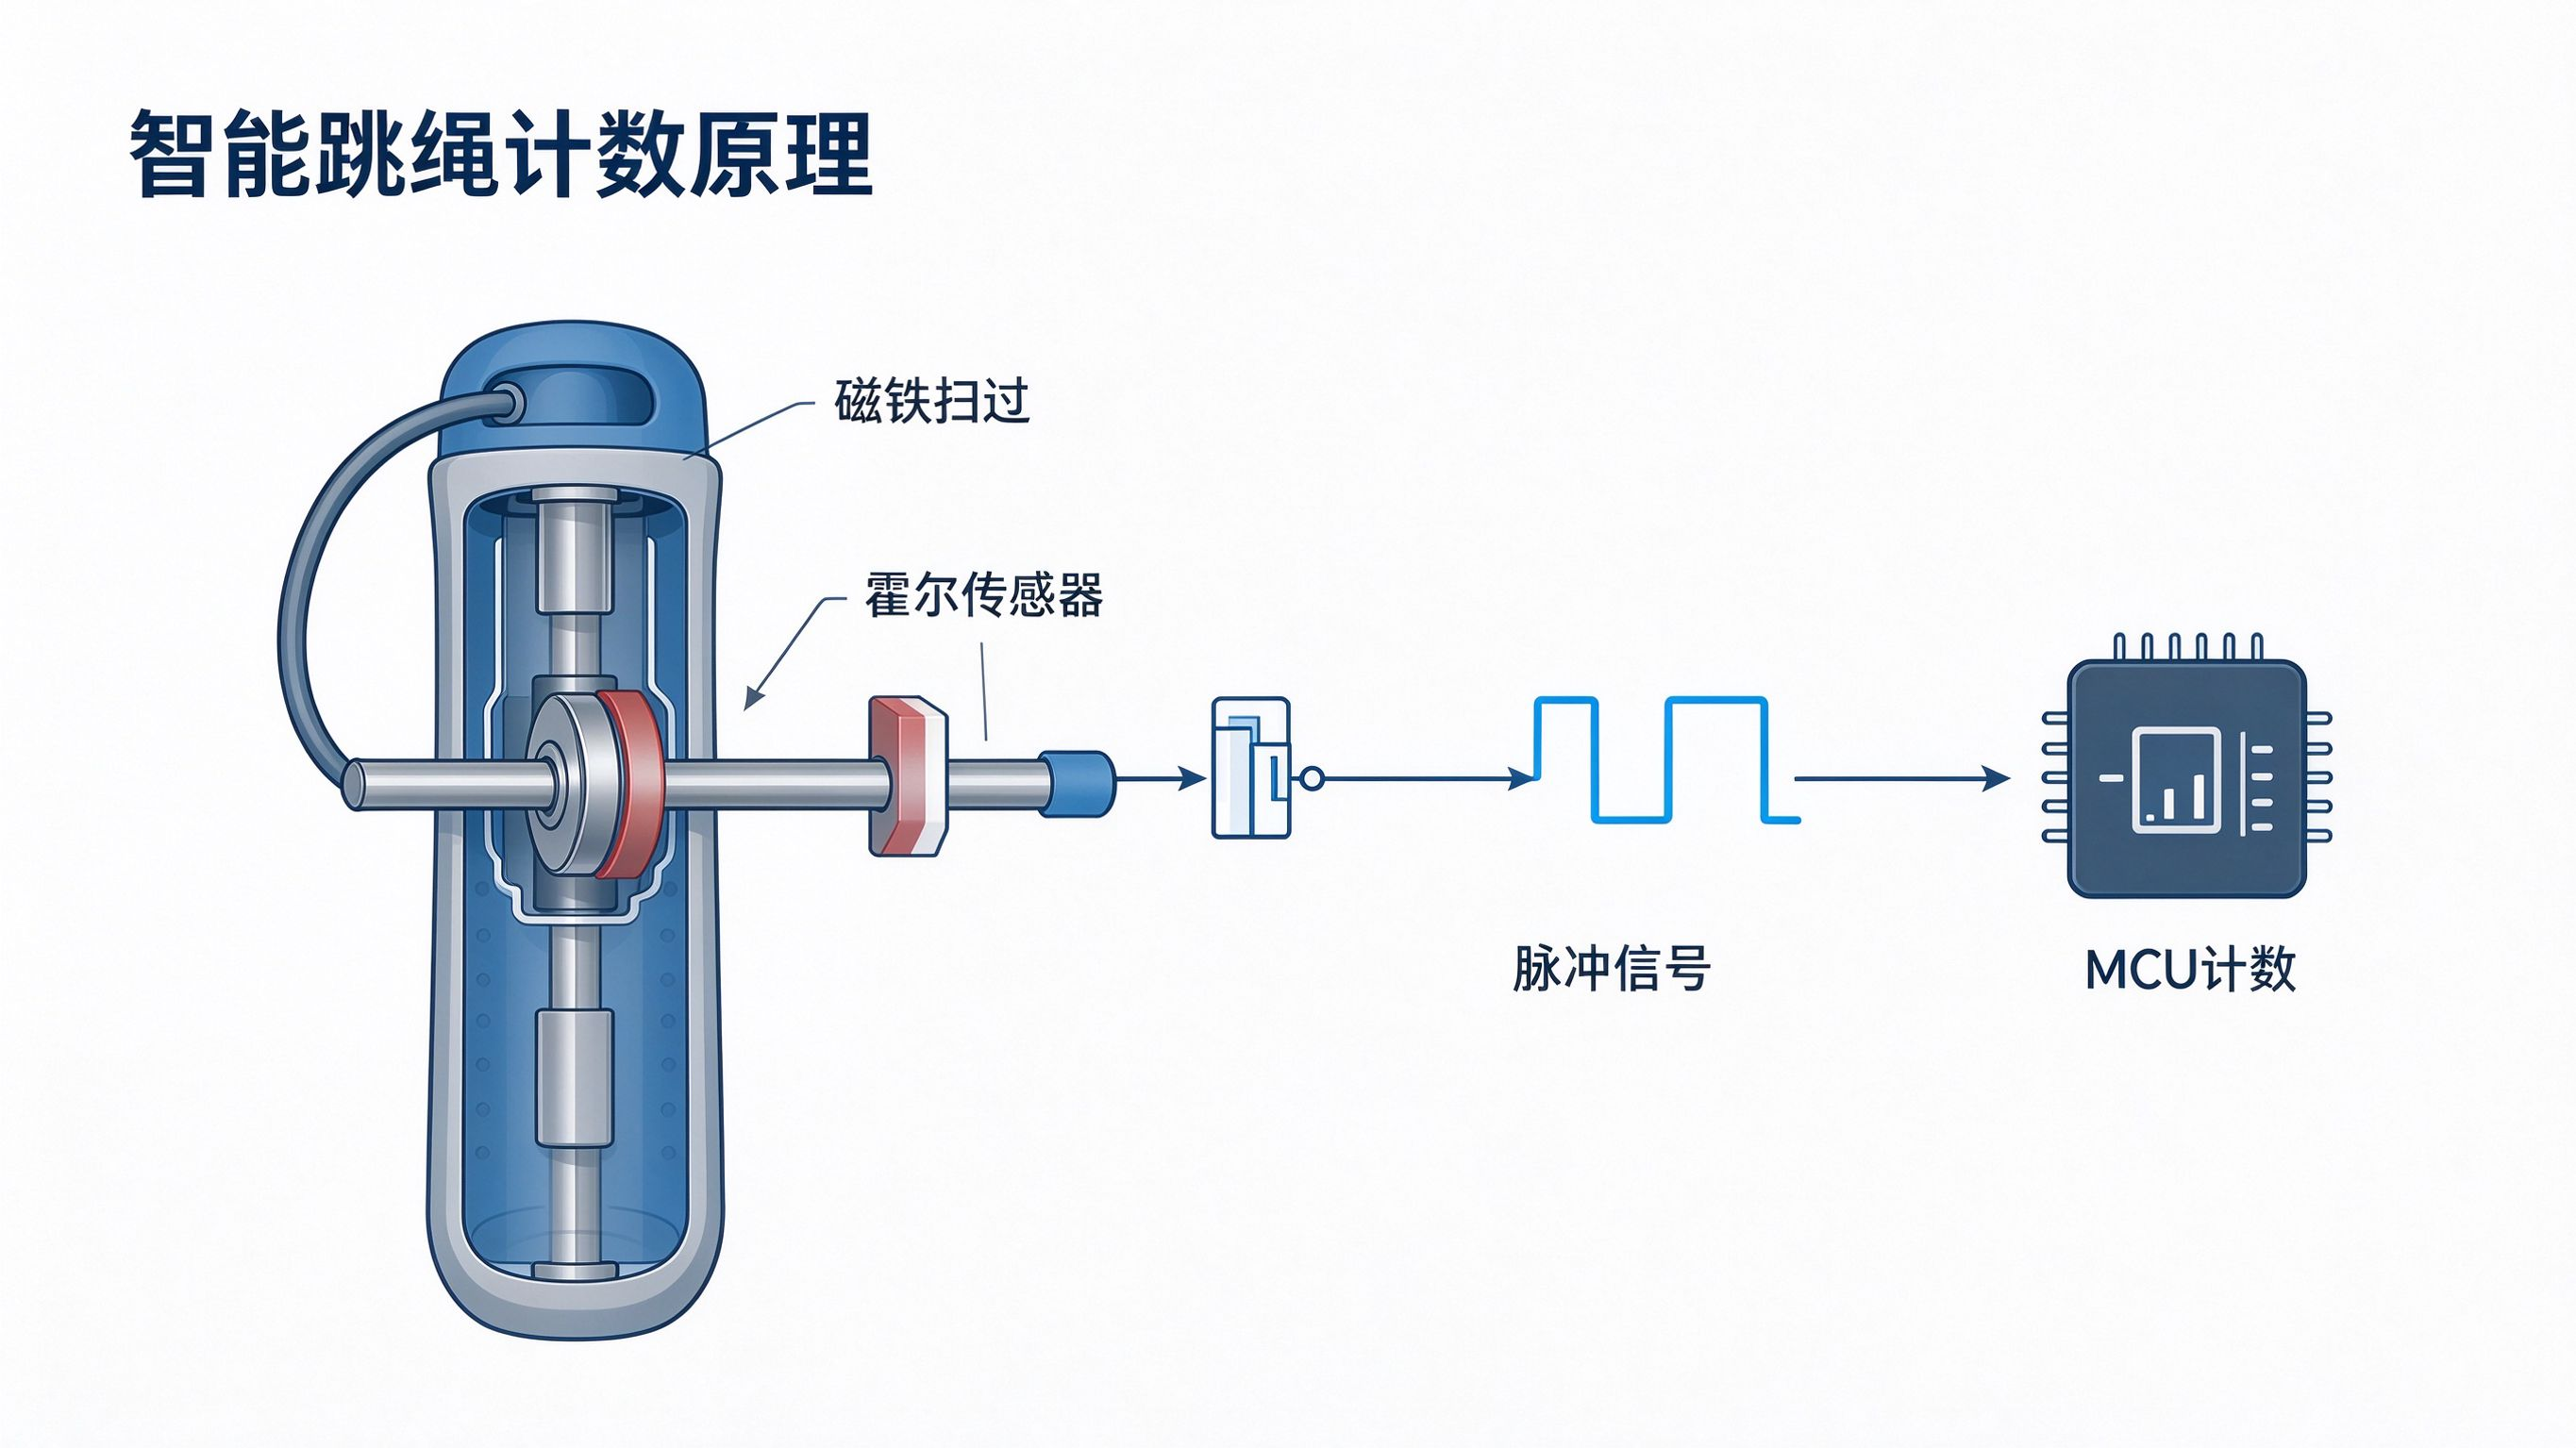
目前主流智能跳绳,普遍采用“霍尔+磁铁”的感应计数方案,依靠转轴转动触发感应、输出脉冲信号,再交由 MCU 做计数运算。因此,选型时需要重点关注工作频率、功耗和磁场动作参数。
下面针对 MST 两款在跳绳上应用较多的全极性霍尔开关 MH234、MH253,结合跳绳实际工况做对比分享。
一、为什么优先选全极霍尔
跳绳的计数逻辑并不复杂:转轴搭载磁铁,绳体每旋转一周,磁铁扫过霍尔传感器一次,传感器输出脉冲信号,主控芯片捕获脉冲完成计数。
而市面上绝大多数计数跳绳,都会优先选用全极霍尔开关。
跳绳手柄内部空间紧凑,产线装配磁铁时,很难保证 N 极、S 极朝向统一,逐一校验磁极方向还会增加工时与不良风险。而全极霍尔不区分 N、S 极性,只要磁场强度达到触发阈值即可正常输出信号,直接省去磁铁极性分选、防错校验工序,更适配大批量生产。
二、两款芯片基础共性
MH234 与 MH253 都属于全极性霍尔开关,无需区分磁铁 N/S 极,从根源规避产线磁铁装反的问题,降低装配难度。

• 可选封装:SOT-23、TO-92S
• 工作温度:-40℃ ~ +85℃,满足消费电子高低温测试要求
• ESD 静电防护:MH234抗静电等级更高,适配组装、手持使用的静电环境
虽然基础属性相近,但二者设计定位完全不同:MH234 主打低功耗长续航;MH253 主打高速响应,适配竞速高转速场景。
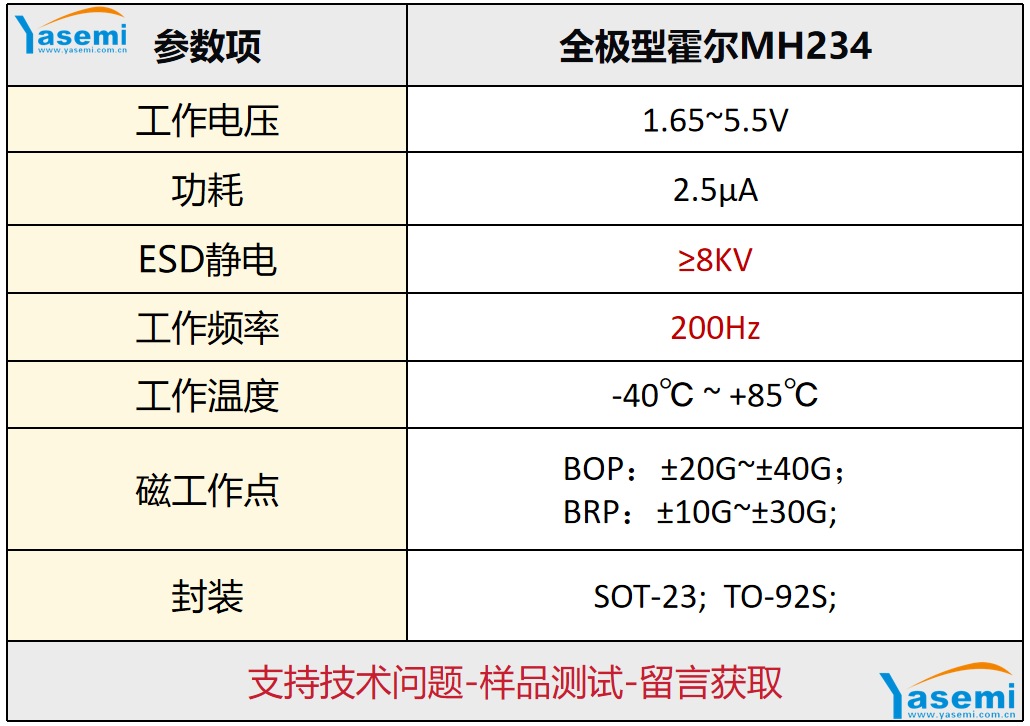
三、MH234 参数与跳绳场景适配
定位:常规款跳绳、续航优先方案
• 工作电压:1.65~5.5V
• 待机电流:2.5μA
• 最高工作频率:200Hz
• ESD静电:≥ 8KV
• 磁阈值:BOP:±20G~±40G;BRP:±10G~±30G
优势:
极低待机电流,对小容量锂电池非常友好,是长续航跳绳的优选;抗静电等级高,跳绳ESD 防护压力更小;磁窗口适中,磁铁间隙公差宽容度高,结构和产线调试简单,匀速跳绳、日常训练工况下计数稳定,误触发少。
局限:
200Hz 频率上限有限,面对竞速、高频双摇等高转速场景,容易出现响应跟不上、丢脉冲、漏计数的现象。
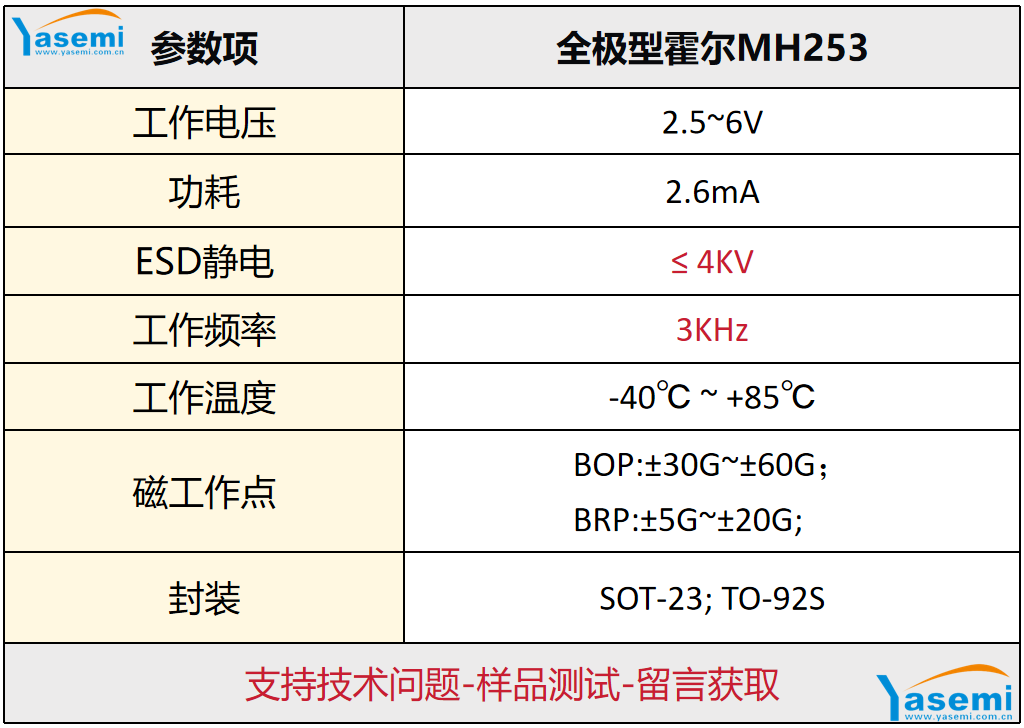
四、MH253 参数与跳绳场景适配
定位:专业竞速跳绳、高转速计数方案
• 工作电压:2.5~6V
• 待机电流:2.6mA
• 最高工作频率:3kHz
• 磁阈值:BOP:±30G~±60G;BRP:±5G~±20G
优势:
3kHz 高响应频率,高速旋转时脉冲输出干净,双摇、竞速高速工况下不容易丢信号;释放阈值更窄,信号边沿质量更好,适合对计数刷新率要求高的专业跳绳。
局限:
待机功耗远高于 MH234,如果沿用普通低功耗休眠逻辑,续航会明显缩水,固件需要配套分时采样、定时休眠策略;吸合磁场阈值更高,磁铁选型、霍尔与磁铁之间的间隙管控要求更严,装配容错更低。
五、总结
很多跳绳项目出现计数不稳,不一定是 MCU 滤波算法的问题,往往是霍尔芯片的响应频率、功耗、磁窗口和产品定位不匹配。
✅ 优先选 MH234:入门 / 大众款跳绳、主打长续航、以匀速日常训练为主;
✅ 优先选 MH253:专业竞速款、支持高频双摇、高转速计数需求;
匹配场景选对霍尔器件,可以从硬件底层减少漏计、误计、丢脉冲问题,大幅降低后期固件与结构的调试工作量。



