芯耀
 与非AI




 129

一、 简介
时间同步装置根据《电力系统时间同步技术规范》、《华东电网统一时钟系统技术规范》和《上海电网 GPS 时间同步系统技术原则和运行管理规定》进行设计。装置采用1U全宽、全铝合金材质机箱,结构稳定,耐腐蚀能力强,能够满足各类恶劣现场环境的使用要求。以下将时间同步装置以下简称“装置”。
装置可同时接收中国北斗系统(北斗二号和北斗三号) (BDS)、美国GPS导航系统(GPS)、日本准天顶卫星系统(QZSS)、俄罗斯格洛纳斯导航系统(GLONASS)、欧盟伽利略卫星导航系统(GALIEO)、以及星基增强系统(SBAS)。实现多系统联合定位和授时,并通过最优算法确保输出最精准的时间和坐标位置。用户可通过配置软件任意选择需要的星座。
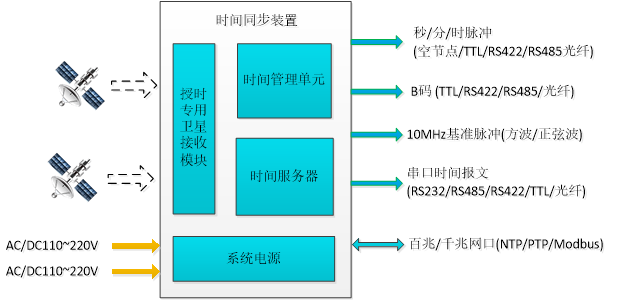
下图为装置的资源示意图,它采用模块化设计,最多可支持40路B码,8个百兆或千兆网口,支持双路 GPS 卫星模块配置及双路电源热备用,配置灵活多样。输出信号制式丰富,包括 TTL、空接点、差分、串口、网络、光纤等,可为变电站、发电站、通信基站、新能源站、公路交通、航运、金融机构等领域,提供高精度、高稳定、高安全、高可靠的时间基准信号。
特点
标准兼容
同时支持美标与国军标。美标:IEEE1344、IRIG STANDARD 200、1-2018、B00x等;国军标:GJB2991A-2008。
高稳守时
内置高精度恒温晶振,通过闭环伺服控制,卫星信号丢失后仍可保持高精度时间输出。
掉电守时
掉电后RTC自动守时,续航≥30天。无电池,免维护设计。
手动设置时间
支持通过调试软件设置装置的系统时间,可以任意设置。
多网口支持
最多支持8路百兆/千兆独立网口,每口可配不同网关,实现局域网隔离。
百兆网口:支持V2/V3/V4、SNTP V3/V4、、单播、组播、广播、Modbus-TCP;
千兆网口:NTP支持V2/V3/V4、SNTP V3/V4、单播、组播、广播;PTP支持IEEE 1588 V2.0、Modbus-TCP;
串口与协议
RS232/RS485支持:Modbus-RTU、1、NMEA0183(ZDA/RMC/GGA)、自定义简易规约等。
脉冲输出
支持秒脉冲PPS/分脉冲PPM/时脉冲PPH,输出方式:TTL、RS422/RS485、空节点、光纤。
10MHz基准输出
网管与维护
支持SNMP,具备NTP日志查看、远程固件升级、密码登录功能。
全隔离防护
所有通信接口3KV电气隔离,提升EMC抗干扰能力,保护核心电路。
使用全铝合金机箱,表面氧化导电处理,形成全封闭屏蔽层,增强电磁屏蔽能力,抗静电、抗辐射。
绝缘环设计
绝缘环使SMA接口与机箱绝缘,信号地与大地隔离,阻断外部干扰,增强抗EMC能力。
工业级可靠性
全部器件工业级,工作温度:-40℃~85℃。
二、 多种输出配置
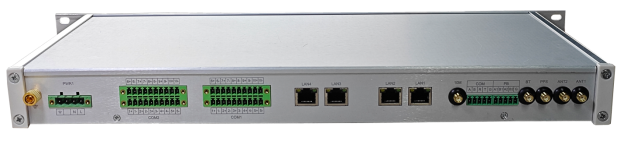
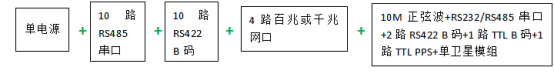
1. 配置B(4网口)
2. 配置C(6网口)


3. 配置D(8网口)
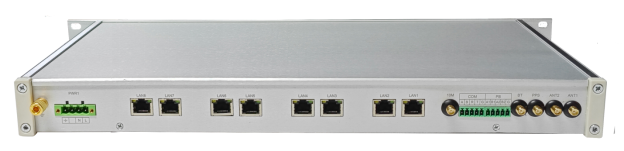

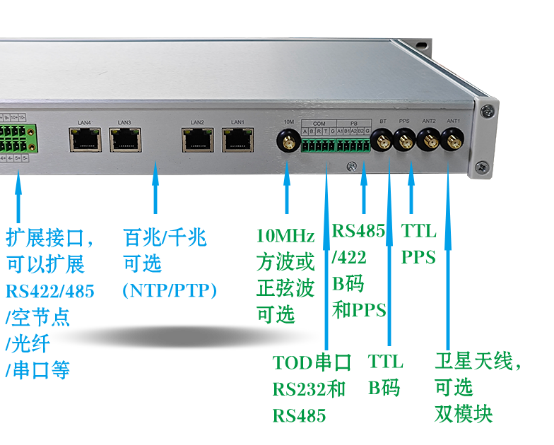
4. 10MHz参考时钟输出
通过SMA接口输出
三、 10MHz参考时钟测量
10MHz参考时钟,并不是简单的通过恒温晶振输出,而是通过系统精确的计算和调控的,最终实现频率的与卫星时间同步,相位与卫星时间同步。
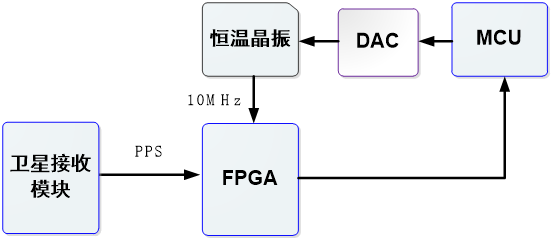
上图是卫星时钟驯服恒温晶振的一个系统。其核心目标是通过卫星的秒脉冲(PPS)长期高精度特性,来校准本地恒温晶振的短期稳定度,从而输出一个既准确又稳定的频率与时间基准。
PPS(卫星秒脉冲):作为整个系统的外部绝对时间基准。虽然单次PPS可能存在几十纳秒的随机抖动,但它在长时间内(如数小时或数天)的平均值极为准确,无累积误差。
恒温晶振(10MHz OCXO):作为本地高稳频率源。它提供10MHz正弦波或方波。OCXO的短期稳定度极高(秒稳好),但存在因老化、温度变化引起的频率漂移(长期偏差)。
FPGA 接收10MHz基准信号和PPS信号。
在FPGA内部,通过时间数字转换器(TDC,Time-to-Digital Converter)或计数器逻辑,精确测量PPS上升沿与10MHz时钟下一个上升沿之间的时间差值(即相位差)。同时,FPGA利用10MHz时钟计数,测量两个连续PPS之间的时钟周期个数。由于标准PPS间隔为1秒,10MHz理论计数值应为10,000,000。实际计数值与理论值的差值,直接反映了晶振当前的频率偏差。
偏差计算与环路滤波(FPGA + MCU协作)
粗测与滤波:FPGA将每次测量的相位差和计数值传给MCU(微控制器)。MCU运行数字锁相环(DPLL,Digital Phase-Locked Loop)算法,通常包含一个低通滤波器(环路滤波器)。
消除抖动:该滤波器会滤除单次PPS的高频随机抖动,提取出晶振缓慢变化的频率漂移趋势(即控制量)。这一环节至关重要,防止PPS的瞬间抖动直接干扰晶振的控制电压。
数模转换与压控调频(执行级)
DAC(数模转换器):MCU根据滤波后的偏差值,计算出一个对应的数字控制字,并写入DAC。电压转频率:DAC将此数字量转换为一个高精度的模拟压控电压,施加到OCXO的压控端(Vc)。
闭环反馈:该电压改变OCXO内部的晶体负载电容,从而微调其输出频率。若测出10MHz偏快,则降低DAC电压;若偏慢,则升高DAC电压。
整个系统处于负反馈闭环状态,
比对:FPGA持续比对“卫星PPS”与“本地10MHz”的相位差。
积分:MCU将相位差随时间累积,计算出频率误差的积分值(消除静态误差)。
校正:MCU输出DAC值,缓慢牵引OCXO的频率,使其分频产生的1Hz信号无限逼近卫星PPS。
保持:当卫星信号丢失时(Holdover模式),MCU停止更新DAC值,并依赖OCXO极高的短稳特性,依靠最后一次存储的控制电压继续维持高精度输出,保持数小时内的守时精度。
驯服后的10MHz信号不仅用于反馈,还直接输出给外部设备,作为高精度的频率基准源。
四、 10MHz输出
恒温晶振会根据卫星模块的PPS,实时进行伺服调节,频率和相位准确度会越来越高。
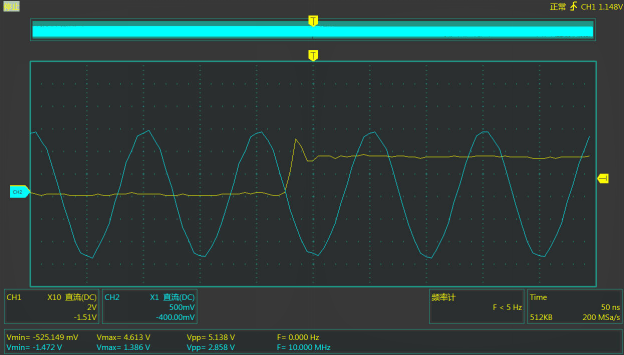
注意:10MHz方波是上升沿对齐,正弦波是向下过零点对齐。
10MHz方波与PPS(黄色)

10MHz正弦波与PPS(黄色)