 芯耀
 与非AI




 105

V2G硬件评审应先定位双向功率变换器,再分别核对主电流测量、剩余电流检测、绝缘监测与故障开断。本文结合实际设备和厂商电路图,说明交流与直流V2G的差异,以及通信状态如何由本地电流、电压和开断反馈验证。
2026年7月13日,ISO 15118-20:2022/Amd 1:2026正式发布。2022版已定义双向功率传输的通信消息与时序,本次修正案新增AC DER服务、MCS服务并改进安全概念,进一步衔接交流双向充放电与分布式能源资源(DER)的运行需求。
同一时期,国内标准也在快速落地。GB/T 46148—2025《电动汽车智能充放电设备技术规范》已于2026年3月1日实施,覆盖并网型模式4直流充放电设备以及模式3连接方式C的交流充放电设备;NB/T 11867—2025《电动汽车非车载直流充放电装置测试要求》已于2026年3月28日实施。与此同时,交流V2G专门的控制与交互通信指南仍处于起草阶段。另外,GB/T 43332—2023《电动汽车传导充放电安全要求》第1号修改单已于2026年7月30日发布,将于2026年11月1日实施;截至本文日期,它属于“已发布、待实施”状态。GB/T 18487.1—2023第1号修改单已于2026年5月25日发布并实施,工程引用时也应纳入核查。
这组变化对硬件研发的意义是:V2G已经不能只看“能否反向放电”。要先分清交流和直流两类架构、功率变换器在哪里、电流从哪里流、对地泄漏/故障电流可能沿哪些路径返回,再把调度指令、车桩通信与本地测量放到同一条验证链上。
01 标准更新与硬件验证
ISO 15118-20:2022的定位是EVCC(车辆通信控制器)与SECC(供电设备通信控制器)之间的第二代网络层和应用层通信。其2022版已经包含AC_BPT、DC_BPT等双向功率传输服务,因此“2026年ISO才首次支持V2G”的说法并不准确。
2026修正案中的AC DER服务值得硬件团队关注。车辆作为交流侧分布式能源资源参与运行时,除充放电能力外,还需要处理进入服务、停止送能、扰动响应与恢复等状态。通信服务表达能力和运行意图,实际并网行为仍要满足项目适用的电网规范,不能仅凭采用ISO 15118-20就认定整机已满足并网要求。
对硬件团队而言,运行状态必须能被物理量证明。例如有功功率停止输出,并不天然等同于所有电流瞬间为零;协议中的跳闸或停止状态,也不能单独证明主回路已完成物理隔离。本地电流、电压、绝缘和触点反馈需要共同确认设备状态。
表1 相关标准的状态与工程分工
| 标准或文件 | 截至2026-09-09的状态 | 工程侧关注点 |
|---|---|---|
| ISO 15118-20:2022 | 现行 | EVCC与SECC高层通信及双向功率传输。 |
| ISO 15118-20:2022 Amd 1:2026 |
2026-07-13发布 | AC DER、MCS服务及改进安全概念。 |
| GB/T 46148—2025 | 2026-03-01实施 | 并网型智能充放电设备技术要求。 |
| GB/T 27930—2023 | 2024-04-01实施 | 国内非车载设备与车辆的CAN数字通信。 |
| GB/T 18487.1—2023 第1号修改单 |
2026-05-25实施 | 引用通用要求时一并核对现行修改内容。 |
| NB/T 11867—2025 | 2026-03-28实施 | 非车载直流充放电装置试验与检验。 |
| GB/T 43332—2023 第1号修改单 |
已发布 待实施 2026-11-01实施 |
区分当前有效要求与后续实施内容。 |
| 20261987-Z-524 | 正在起草 | 交流V2G控制与交互通信指南登记项目。 |
02 本文涉及的国内外标准关注点
本文选取的ISO 15118系列聚焦车辆与供电设备之间的高层通信,国内引用文件则同时涉及设备技术要求、安全要求、通信与测试方法。因此,两组文件的比较反映的是标准分工,不能用来给国内外V2G技术成熟度排名。国际项目同样需要配套电气安全和并网标准。
国内的直流V2G路径已经形成较清晰的“设备技术条件—通信协议—测试要求”组合:GB/T 27930—2023将充放电机纳入CAN通信适用范围,NB/T 11867—2025则专门面向NB/T 33021—2024规定的并网型非车载直流充放电装置进行试验验证。
交流V2G则处于另一阶段。GB/T 46148—2025已经把交流充放电设备纳入智能充放电设备范围,但专门面向交流V2G控制与交互通信的国家标准化指导性技术文件仍在起草。因此工程项目应明确“现行标准”“项目协议”和“正在制定的文件”三者边界,不能把计划稿当作准入依据。
应用侧也在推进。国家发展改革委等四部门于2025年3月13日印发、4月2日公开《关于公布首批车网互动规模化应用试点的通知》,将9个城市和30个项目列入试点范围。通知要求推进试点建设,并做好电网接入、计量及调度支撑。
03 从设备外形到功率变换位置
V2G讨论中最容易混淆的一句话是“电流反向”。交流电流本来每个周期都会改变瞬时方向;V2G真正改变的是平均有功功率的方向。直流端在电压极性定义保持不变时,充电和放电通常才直接表现为电流符号反转。
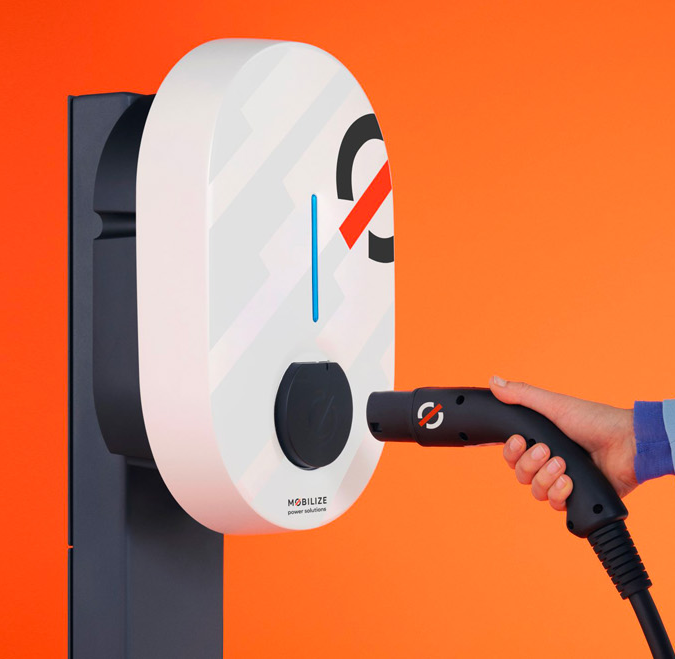
先看两种设备形态。图1左为Mobilize PowerBox系列交流设备,其Verso版本支持V2G,需要匹配支持双向交流充放电的车辆及服务;右为Fermata Energy FE-20双向直流设备,CHAdeMO协会资料列明其V2G能力与20 kW最大直流功率。两者都可以采用紧凑外壳,区分AC/DC应看车辆侧接口和功率变换位置,不能只看尺寸或安装方式。
| 交流 V2G Mobilize PowerBox Verso |
直流 V2G Fermata Energy FE-20 |
|---|---|
 |
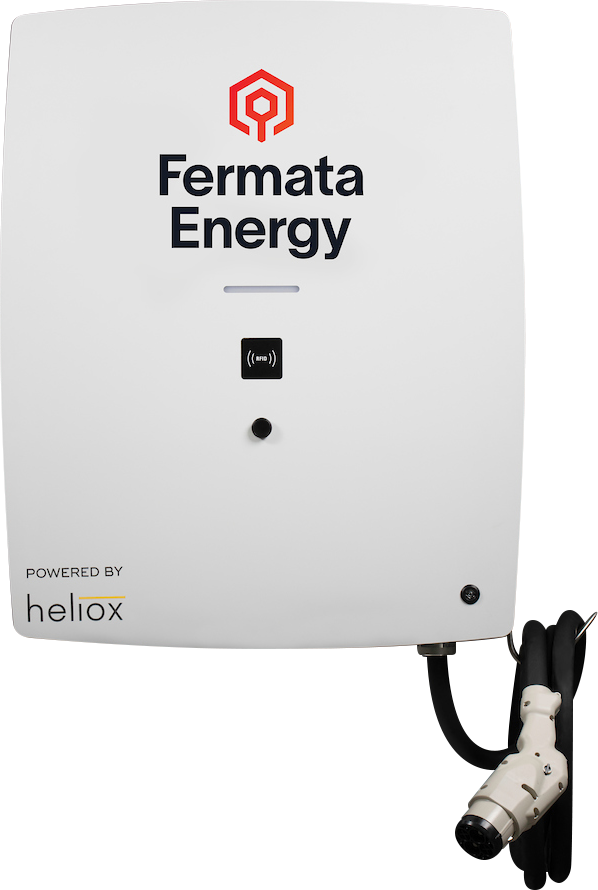 |
图1 AC与DC V2G设备外观对照。
表2 两类V2G架构的核心区别
| 比较项 | AC V2G | DC V2G |
|---|---|---|
| 车辆侧连接 | 交流端口 | 高压直流端口 |
| 双向功率变换 | 通常由车载双向OBC承担 | 主要由非车载双向变换器承担 |
| 外部设备职责 | 连接、计量、通信和保护 | 功率变换、控制、通信和保护 |
| 方向判定 | 同步测量电压和电流,计算有功功率 | 在固定电压极性参考下判断电流符号 |
AC V2G 由车载 OBC 承担双向变换
典型AC V2G中,供电设备把电网交流送到车辆,车内双向OBC完成AC/DC变换和功率调节;反向放电时,OBC再把电池直流变为满足并网要求的交流功率。交流供电设备主要承担连接、计量、通信与保护。
普通交流充电桩和单向OBC并不会自动具备V2G能力。车载变换器须支持反向运行,车桩通信、保护和并网控制也必须配套。图2展示双向OBC内部的隔离DC/DC级,进一步说明交流V2G的功率变换如何在车内完成。
因此,AC侧判断“车辆是在充电还是向电网送电”,不能只看某一时刻电流正负,而应同步采集电压和电流并计算有功功率。例如单相系统可用一个或若干工频周期上的平均 p(t)=u(t)i(t) 判断方向,三相系统则需要对各相功率求和。若存在无功交换,有功功率接近零时,RMS电流仍可能明显不为零。
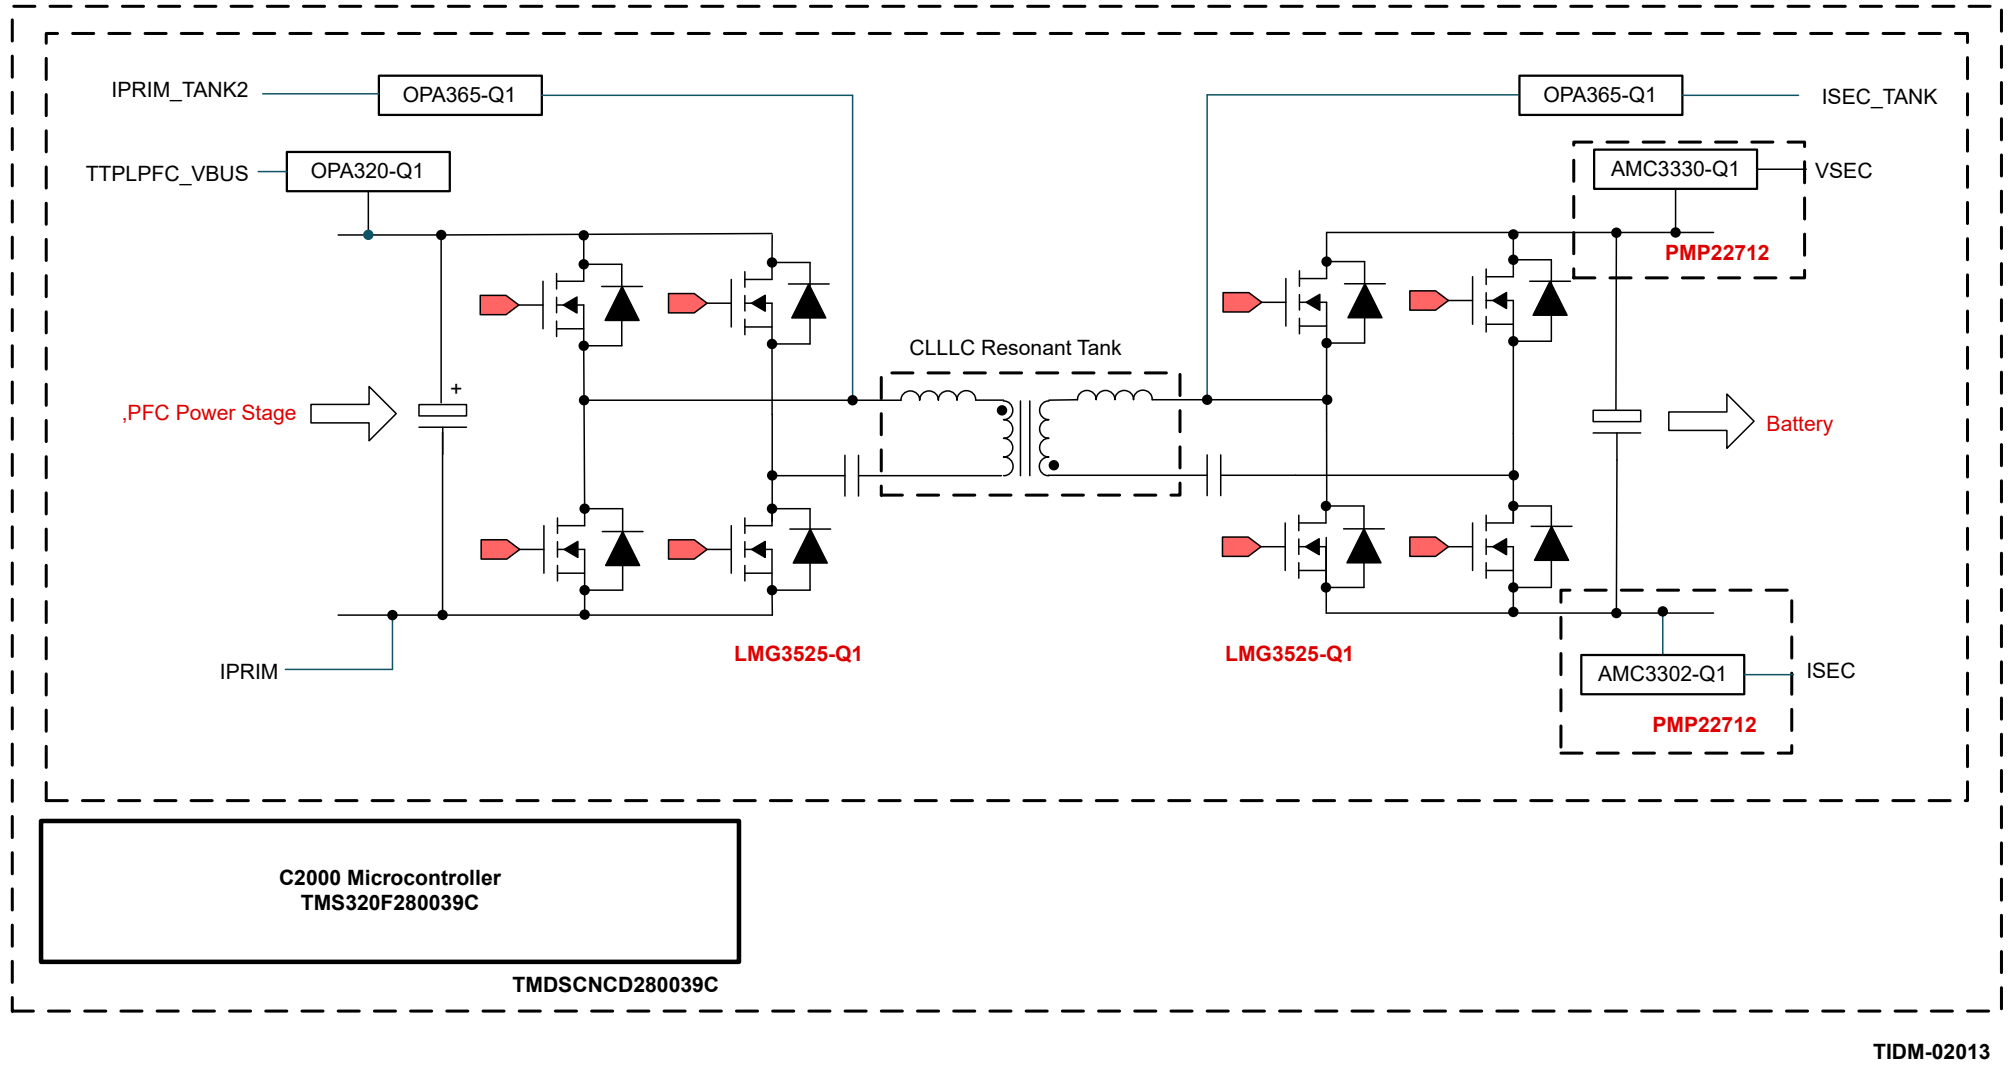
图2 双向OBC内部CLLLC隔离DC/DC级结构。来源:Texas Instruments,TIDM-02013用户指南TIDUF18A,第4页图2-1。
DC V2G 由非车载设备承担双向变换
DC V2G中,车辆侧暴露的是高压直流接口,电网与电池之间的双向变换主要由非车载充放电设备完成。设备一般包含电网侧双向AC/DC级、直流母线以及按拓扑需要设置的双向DC/DC级。这样一来,电网侧电流、电流变换级内部电流、直流输出电流都可能成为独立的控制与保护测量点。
国内直流车桩通信也更明确:GB/T 27930—2023规定SECC与EVCC之间基于CAN的数字通信,并明确其适用于充电模式4的充电机或充放电机;其中B类系统适用于GB/T 18487.1—2023相关充放电系统。
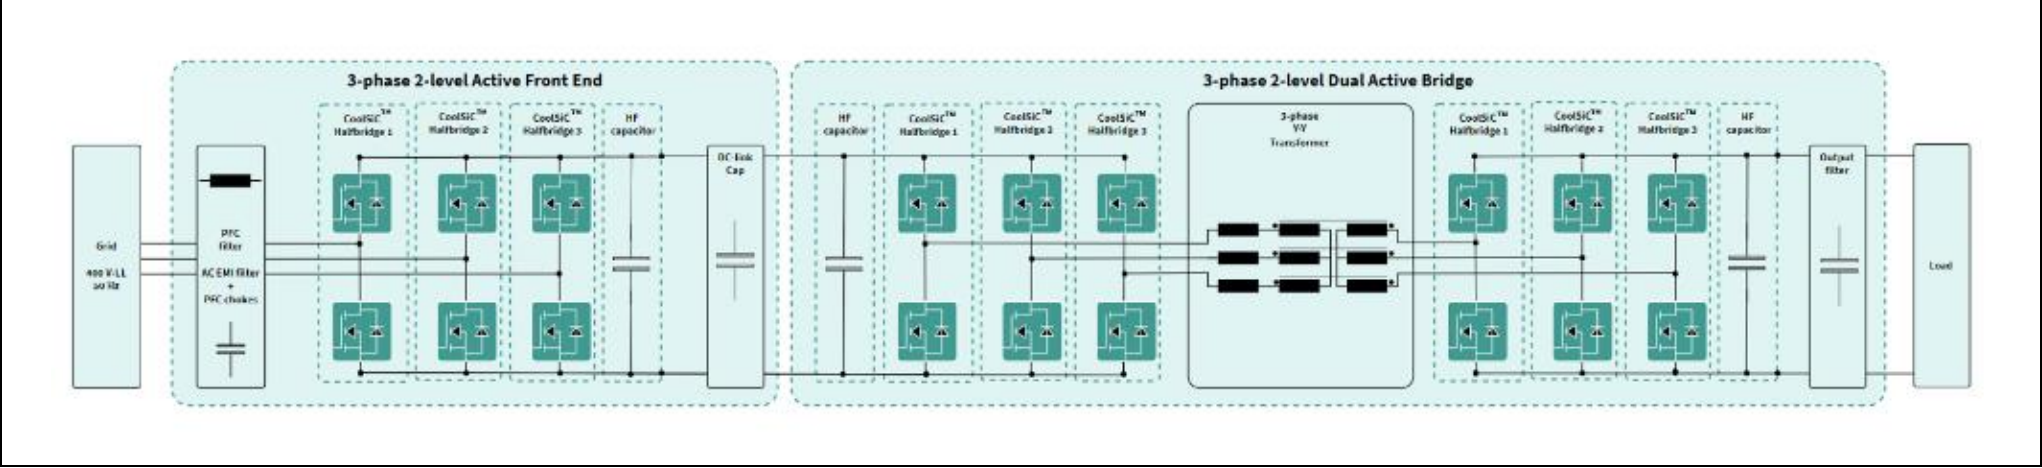
图3 非车载直流充电设备的AFE与DAB功率拓扑。来源:Infineon,REF-EV50KW2SICKIT用户指南,第6页图2;
主电流 剩余电流和绝缘监测的分工
把两种架构放在一起后,电流检测的边界会更直观:AC侧正常工作电流在电网与车载OBC之间双向传输,功率方向需要结合电压和电流判断;DC侧在电压极性参考不变时,充电与放电更直接表现为直流电流符号反转。与此同时,对地泄漏/故障电流与主回路工作电流不是同一条路径,剩余电流检测与IMD也承担不同任务。
表3 主电流 剩余电流与绝缘监测的分工
| 检测任务 | 测量点或对象 | 不能据此直接判断 |
|---|---|---|
| 主电流测量 | AC相电流、OBC电流、DC输出电流;用于控制及过流判定 | 不能用单相线电流代替剩余电流检测。 |
| 剩余电流检测 | 被监测回路全部正常载流导体电流之和;PE不穿检测磁芯 | 剩余电流小不代表不接地直流回路绝缘良好。 |
| 绝缘监测 IMD | 适用IT回路对地绝缘电阻;具体接入由接地和隔离结构决定 | 不能替代主电流反馈或快速短路保护。 |
04 调度链路与车桩链路
V2G系统至少存在两类通信,不能混为一条协议。第一类是上级调度或聚合平台与充放电设备之间的通信,用来表达允许放电、目标功率、停止放电等调度意图;第二类是车辆EVCC与设备SECC之间的车桩通信,用来确认车辆能力、服务选择、充放电参数、运行状态和会话结束。
在国际ISO体系中,ISO 15118-20负责EVCC与SECC之间的网络层和应用层交互。一个典型过程可以理解为:建立通信会话→服务发现与选择→交换能力与边界→进入功率传输→持续交换状态/参数→停止或恢复服务。2022版的AC_BPT/DC_BPT主要解决双向功率传输服务;2026修正案的AC_DER在此基础上增加DER运行所需的服务语义与控制参数。
在国内直流体系中,GB/T 27930—2023采用CAN链路,通信过程覆盖车辆与非车载设备之间的握手、参数交互、充放电准备、能量传输和结束等阶段。对交流V2G而言,GB/T 46148—2025已经要求设备具备相应数字通信和调度响应能力,但专门的交流V2G控制与交互通信指南仍在制定,因此实际项目必须以已发布标准和双方接口协议为准。
无论采用哪套通信体系,都要保留一条底线:严重过流、短路、绝缘异常等快速故障保护必须基于本地检测闭环,不能把“等通信往返确认”作为动作前提。通信可以要求停止,测量与保护链路必须证明已经停止。
表4 通信与本地保护的职责
| 链路 | 典型参与方 | 承担任务 |
|---|---|---|
| 上级调度 | 电网或聚合平台 与 设备或能量管理系统 | 可用容量、目标功率、允许时段与运行约束。 |
| 车桩交互 | EVCC 与 SECC | 能力确认、服务选择、参数与会话状态。 |
| 本地保护 | 检测电路 与 控制器及开断器件 | 依据物理故障触发保护并核查动作结果。 |
05 正常工作电流与对地电流
表3归纳了三类检测任务。主电流传感器关注功率回路中电流的幅值、方向和变化速度;剩余电流检测关注被监测回路中全部正常载流导体电流瞬时值的代数和;绝缘监测装置(IMD)关注适用不接地高压回路对地的绝缘状态。三者不能互相替代。
AC V2G中,正常工作电流沿相线与中性线(或三相导体)在电网和车载OBC之间传输。理想情况下,穿过剩余电流检测装置的全部正常载流导体电流之和接近零;当部分电流经绝缘缺陷、EMI Y电容、车身或PE等对地路径返回时,检测装置会看到不平衡。需要注意,高频PWM产生的共模dv/dt还可能通过寄生电容形成位移电流,因此实际检测到的对地电流既可能来自绝缘故障,也可能包含正常工况下的电容性泄漏分量。 穿芯式剩余电流检测应让该回路全部正常载流导体共同穿过检测磁芯,PE不穿过同一检测磁芯,以免抵消待检测的不平衡电流。
DC V2G中情况更复杂。若车辆侧为不接地或经隔离形成的高压直流回路,首次对地绝缘劣化未必形成足以让剩余电流保护立刻动作的持续电流,因此不能用“剩余电流很小”推出“绝缘良好”。这正是IMD与剩余电流检测需要分工的原因。IEC 61557-8给出了IT系统IMD的相关要求。车端与桩端若均设置绝缘监测,还需协调测量时序和注入方式,避免监测装置相互干扰。
对于传感器设计,还要特别关注近零区。V2G在功率调节和充放电切换时会频繁经过零电流附近,此时零点偏差、温漂与噪声可能直接改变方向判断。以800 V直流端、0.1 A电流零偏为例,若忽略电压误差,功率估算误差约80 W。这个例子不是标准限值,而是说明高压系统里很小的零偏也会放大成可见的功率误差。
06 隔离与故障切断的验证
双向功率系统至少要检查三类能量来源:电网、车辆电池和设备内部储能。停止PWM后,直流母线电容仍可能保存大量能量;部分功率器件内部的二极管通路也可能让电流在命令关断后短时间继续存在。因此“停止功率指令”“功率器件关断”“主回路电气分离”“残余电压降低到安全范围”应分别验证。
隔离也不是一个单一指标。功率回路的电气隔离、传感器一次/二次侧信号隔离、控制电源隔离以及对地绝缘监测回答的是不同问题。电流方向反转本身不会让爬电距离或电气间隙自动翻倍;绝缘协调仍要按工作电压、瞬态过电压、污染等级、材料组别、海拔和高频电压应力确定。IEC 60664-1:2020+AMD1:2025与IEC 60664-4提供了相应的绝缘协调框架。
快速故障保护还必须与通信解耦。可控停机可以先把功率降到接近零,再按设计完成断开;严重短路等需要快速切断的故障,应依据允许故障能量由本地检测和功率半导体保护快速动作,并由熔断器、断路器或其他经验证的开断执行链路完成后续隔离。对于绝缘异常,则应结合系统接地方式、隔离拓扑和适用标准确定告警、限功率或切断策略。无论何种故障,最终都应重新测量关键节点电流和电压,确认没有持续供能路径,并在安全条件未满足时禁止重新进入服务。
07 巨磁传感技术助力V2G电流控制与安全检测
从充放电切换时的电流反馈,到交流侧的剩余电流检测,V2G系统需要兼顾测量稳定性、动态响应和集成效率。围绕这两类需求,巨磁将磁通门传感技术、自主芯片与模块化设计结合,为设备研发提供兼顾性能与易用性的器件选择。
| MCSC-200S/P 主电流传感器 |
RCMU101SM1-2EI-K 开关量剩余电流传感器 |
|---|---|
 |
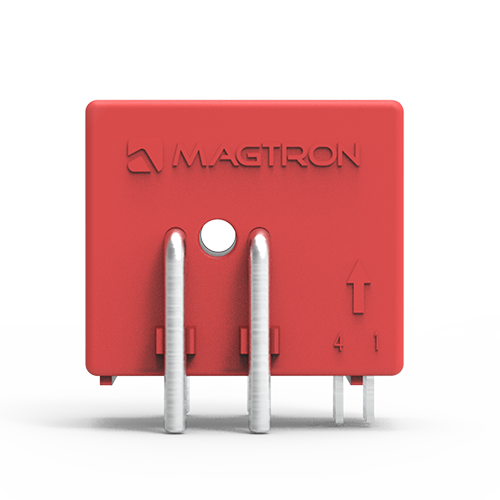 |
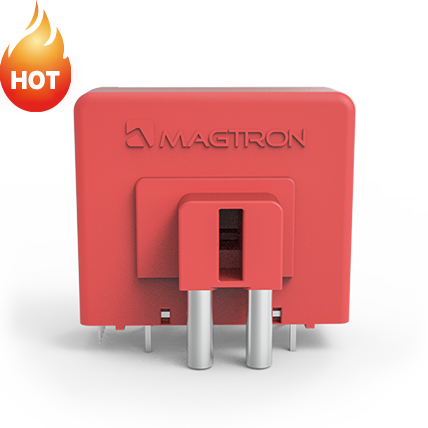
图4 巨磁主电流与剩余电流检测产品。左:MCSC-200S/P;右:RCMU101SM1-2EI-K。
MCSC-200S/P 低漂移与高带宽 支撑双向电流控制
巨磁MCSC-200S/P采用Closedloop iFluxgate®闭环磁通门技术,具备200 A额定电流、450 A最大量程范围和200 kHz频率带宽,兼具低零漂、低温漂与快速响应特性。面向V2G频繁调节功率、切换充放电方向的运行特点,低漂移有助于减小零电流附近的测量偏差,高带宽则有助于捕捉快速电流变化,为控制器提供稳定、及时的电流反馈。
在系统集成方面,MCSC-200S/P采用紧凑的PCB板载插件结构,占用空间小、安装便捷,便于融入功率控制板设计;低插入损耗与抗干扰特性,也为功率电子系统中的电流测量提供支持。将其与电压同步采样及功率计算结合,可为双向功率调节提供测量基础,兼顾控制性能与硬件布局效率。
RCMU101 系列 自主芯片与集成自检 简化检测设计
面向充电设施的剩余电流检测,巨磁RCMU101系列将iFluxgate®磁通门技术与自主研发的处理芯片结合。以RCMU101SM1-2EI-K为例,产品采用自主SoC集成方案,将自检、逻辑判断与高低电平输出集成于紧凑模块中。检测与判断功能的集成,有助于简化外围处理电路;清晰的电平接口便于控制器读取检测状态,降低系统集成的复杂度。
集成自检让检测功能本身也能接受系统检查,为设备建立可验证的保护链路提供支持。产品采用5 V单电源供电,安装体积和占板面积小,便于紧凑型充电设备布局。在V2G交流侧保护方案中,选用与载流能力及保护要求匹配的RCMU型号,可与控制器、开断器件协同构成剩余电流保护功能,将器件集成优势转化为更便捷的硬件设计与系统验证。
结语
V2G让车辆具备作为电源参与电网运行的可能。AC V2G与DC V2G的关键差别是双向功率变换器的位置:前者通常在车内,后者主要在非车载设备中。车桩通信、测量点和故障路径必须结合具体架构确定。
因此,设计评审应按“标准与运行状态 → AC/DC拓扑 → 调度与车桩通信 → 主电流测量 → 剩余电流/绝缘监测 → 本地故障保护 → 状态再确认”的顺序展开。只有当协议状态能够被真实电流、电压和绝缘状态反向证明,V2G系统才形成可验证的安全闭环。
资料来源
本文参考的标准、行业信息及产品与配图资料如下。
1. ISO 15118-20:2022/Amd 1:2026,AC DER、MCS及改进安全概念,2026-07-13发布。
2. ISO 15118-20:2022,第二代车网通信网络层与应用层要求。
3. 全国标准信息公共服务平台,GB/T 46148—2025,2026-03-01实施。
4. 全国标准信息公共服务平台,NB/T 11867—2025,2026-03-28实施。
5. 国家标准全文公开系统,GB/T 27930—2023,2024-04-01实施。
6. 全国标准信息公共服务平台,GB/T 18487.1—2023及第1号修改单;修改单2026-05-25实施。
7. 国家发展改革委等四部门,关于公布首批车网互动规模化应用试点的通知,2025-03-13印发,2025-04-02公开。
8. 全国标准信息公共服务平台,GB/T 43332—2023第1号修改单,2026-07-30发布,2026-11-01实施。
9. 全国标准信息公共服务平台,20261987-Z-524交流V2G控制与交互通信指南,正在起草。
10. IEC 60664-1:2020+AMD1:2025及IEC 60664系列目录,绝缘协调。
11. IEC 61557-8:2014,IT系统绝缘监测装置。
14. Mobilize,PowerBox设备介绍、Verso双向功能及系列产品图。
15. CHAdeMO协会,Fermata Energy FE-20 V2X Charger,技术信息与产品图。
16. Texas Instruments,7.4-kW EV or HEV Bidirectional Onboard Charger Reference Design With GaN,TIDUF18A,2024-02修订,第4页图2-1。
17. Infineon,REF-EV50KW2SICKIT用户指南,Revision 1.0,2024-06-20,第6页图2及双向验证限制。



